Pro měření otáček můžeme využít různé typy senzorů (IRC snímač, světelnou závoru, reflexní snímač, tachodynamo apod.). V této úloze se bude využívat pro měření otáček optický senzor pro měření vzdálenosti.
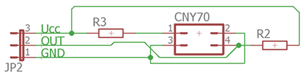
Zapojte obvod dle schématu.
Změřte a uložte průběhy napětí ze senzoru vzdálenosti pro různé rychlosti otáčení vrtule. (Měření můžete opakovat pro různé vzorkovací frekvence analogového signálu.)
Z časových průběhů vyhodnoťte otáčky.
Porovnejte vliv vzorkovací frekvence na přesnost měření a zhodnoťte dosažené výsledky.
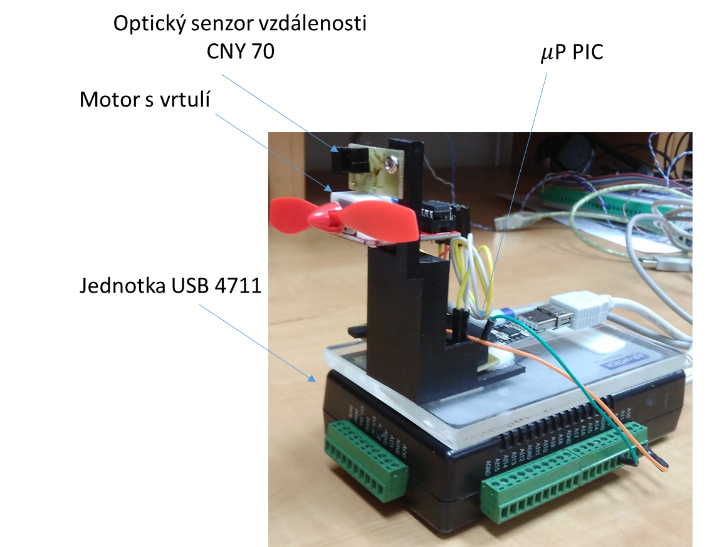
Obr. 1 Popis použité sestavy
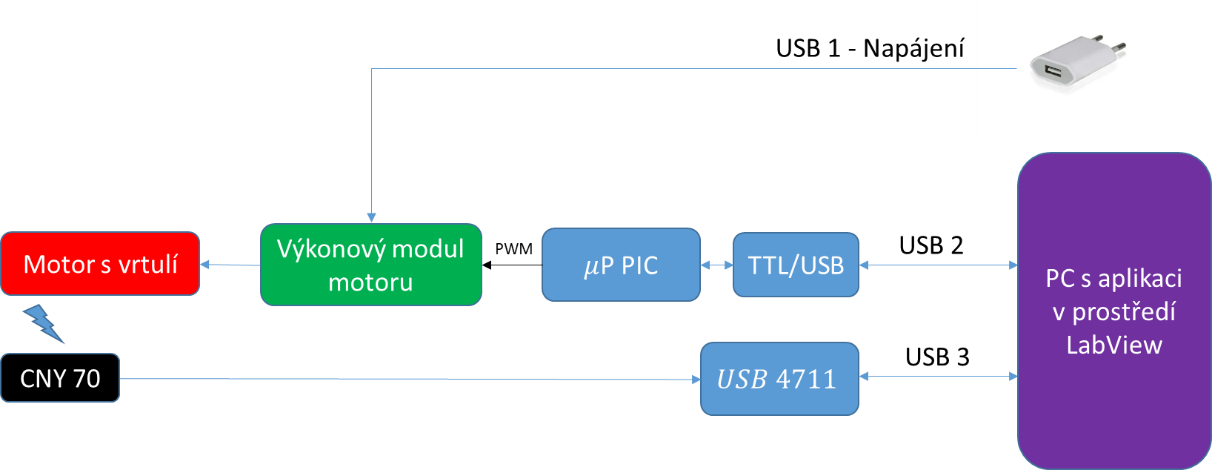
Obr. 2 Blokové schéma zapojení úlohy
CNY 70 je optický reflexní senzor, který obsahuje infračervený zářič a fototranzistor v obalu, který blokuje viditelné světlo.
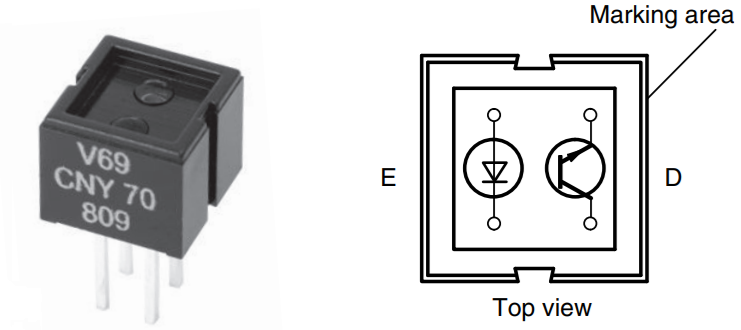
Obr. 3 Senzor CNY 70
Princip snímače je patrný z obr. 4. LED dioda generuje optický signál v infračervené oblasti. Překážka, v našem případě rameno vrtule, zajistí odraz optického signálu v závislosti na vzdálenosti, hodnotu odraženého signálu snímá fototranzistor.
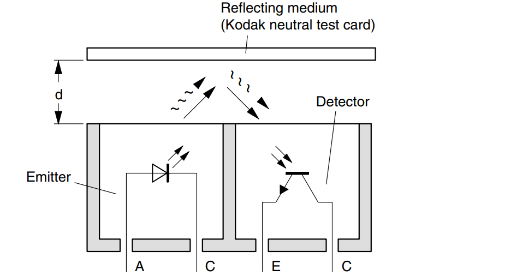
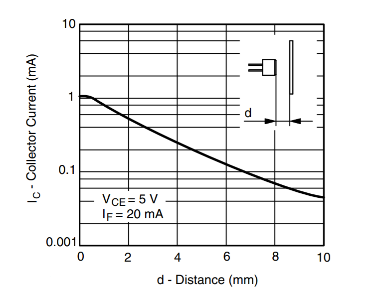
Obr. 4 Princip senzoru CNY 70
Elektrické zapojení tohoto senzoru pro vyhodnocení signálu je stejné jako pro optickou závoru. Parametry rezistorů R3 a R2 jsou dány mezními proudy pro jednotlivé prvky, tj. IF diody a Ic tranzistoru. Zapojení je na obr. 5.
Obr. 5 Zapojení senzoru CNY 70
Výstup ze senzoru je přiveden na analogový vstup jednotky USB 4711 A (12 – bit převodník). Tento vstup lze z aplikace v PC vzorkovat s maximální vzorkovací frekvenci 150 kS/s pro jeden kanál. Jednotka je připojena k PC pomocí rozhraní USB (USB 3).
Jako testovací modul je využit modul s vrtulí pro RC a pro nastavení otáček a směru otáčení jsou využity dva PWM výstupy modulu s jednočipovým počítačem PIC 16F876A. Ten komunikuje s aplikací v PC pomocí převodníku USB/TTL (USB2). Z aplikace v PC lze tak nastavit velikost otáček, směr otáčení, záznam dat do souborů apod.
Aplikace v PC je vytvořena v prostředí LabView a umožňuje konfigurovat celou úlohu a provádět záznam signálu ze senzoru CNY 70. Indikuje nejen přítomnost ramen vrtule před senzorem, ale protože jde o snímač vzdálenosti, lze z něj také dostat informace o profilu jednotlivých ramen vrtule.
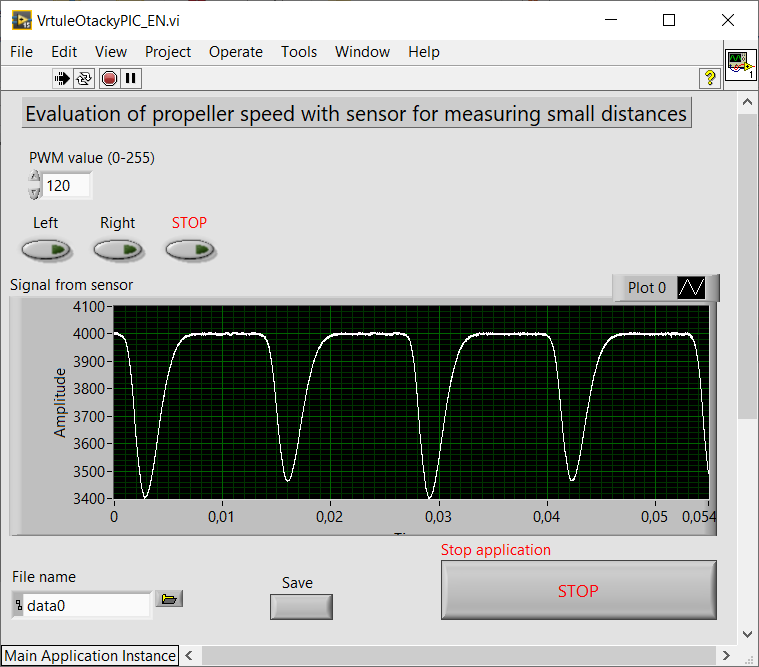
Obr. 6 Aplikace v prostředí Labview
Zjistěte počet pulsů, které generátor (snímač) vygeneruje za jednu celou otáčku.
Pro výpočet otáček (RPM – revolutions per minute) použijte vzorec podle zvolené metody:
Metoda A (Měření frekvence): Počítá se množství pulsů za pevnou časovou jednotku.
Metoda B (Měření periody): Měří se čas T (v s, ms apod.) mezi dvěma po sobě jdoucími pulsy.
Doporučení dle
úvahy
Vysoké otáčky: Využijte Metodu A
(čítání), která je přesnější pro rychlé točení.
Nízké otáčky: Využijte Metodu B (měření periody), u které by čítání pulsů za sekundu trvalo příliš dlouho.
Poznámka: Pro správný převod na výsledné hodnoty je nutné vyfiltrovat případné rušení a zákmity signálu (tzv. debouncing), Při programování (např. Arduino, Raspberry Pi) se nejčastěji využívá přerušení (tzv. interrupt), které automaticky zaznamená náběžnou hranu pulsu a vyvolá rutinu pro výpočet času.
Připojte úlohu pomocí USB rozhraní k PC a napájení. USB 1 připojit k napájecímu adaptéru, USB 2 a USB 3 k PC.
Nastavte vzorkovací frekvenci na 100 kS/s. Rozsah A/D převodníku nastavte na ±5 V (v LabView bloku pro jednotku USB 4711 A).
Spusťte aplikaci v prostředí LabView.
Postupně nastavujte hodnoty PWM signálu a zaznamenejte průběhy signálu ze senzoru CNY 70 do jednotlivých souborů. 10 hodnot v celém funkčním rozsahu, tj. cca 100–255 PWM (pod 100 PWM se vrtule ani neroztočí).
Bod 4 proveďte pro inverzní otáčky.
Vyhodnoťte naměřené průběhy a určete skutečnou hodnotu otáček pro jednotlivé signály PWM. Do grafu vyneste závislost otáček na hodnotě PWM signálu. Při vyhodnocení otáček zvolte vhodnou úroveň pro trigger.
V závěru zhodnoťte měření a dosažené výsledky, zhodnoťte také vliv PWM (rychlosti otáčení) na množství vzorků pro určení profilů řezů jednotlivých ramen vrtule při konstantním vzorkování jednotky.
Tab. 1 Tabulka pro záznam naměřených hodnot
Směr (-) |
PWM (%) |
Otáčky (ot./s) |
|
|
|
Jaký je princip senzoru CNY 70.
Jak souvisí vzorkovací frekvence s přesnosti vyhodnocení otáček.
Co je to světelná závora? Pro měření, kterých veličin ji lze použít?
Jaké je standardní zapojení světelné závory a na čem závisí parametry použitých součástek?