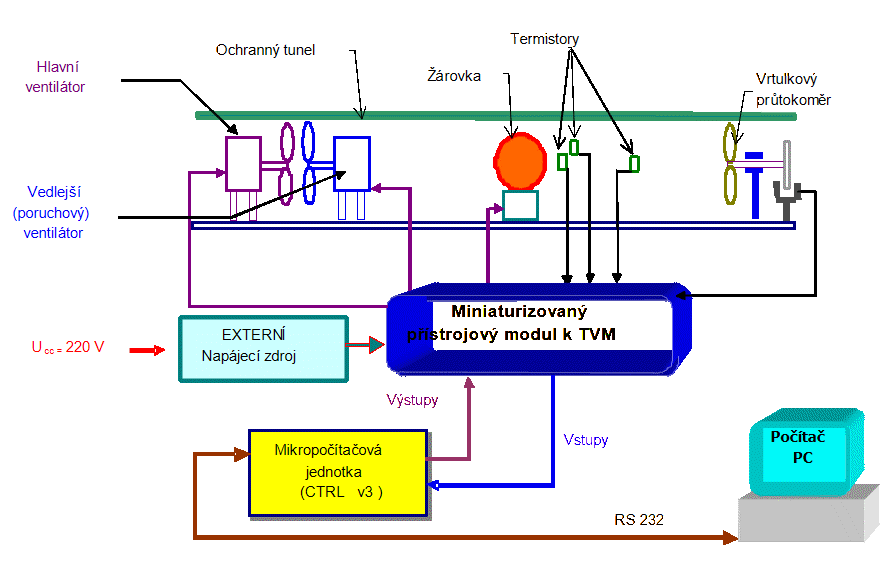
Úloha simuluje chování klimatizační jednotky. Umožňuje generovat proudění vzduchu pomoci ventilátory, jako topné těleso je použita žárovka s vysokým výkonem a ta umožňuje ohříváni vzduchu. Veškerá měření jsou prováděna na celém systému nejen na jednotlivých částech regulačního obvodu. Měřené statické, přechodové případně frekvenční charakteristiky jsou charakteristikami celého systému, je zde zahrnuta dynamika jak akčních členů, tak vlastního systému a také snímačů.
Změřte přechodové charakteristiky systému pro jednotlivé pracovní body akčního členu (10, 20, … 100 % výkonu), výstupem bude hodnota z otáčkového průtokoměru.
Vykreslete grafy pro jednotlivé průběhy a definujte typ a parametry pro jednotlivé pracovní body systému.
Vykreslete statickou charakteristiku celého systému.
Změřte, jaký vliv má změna frekvence vstupního signálu na výstupní signál.
Zhodnoťte dosažené výsledky.
Obr. 1 Propojení úlohy s PC
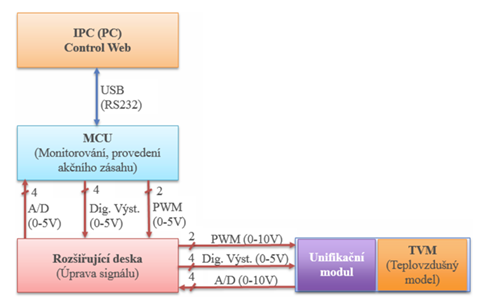
Popisovaný model umožňuje realizovat jak jednorozměrové, tak mnohorozměrové regulační úlohy. Programátor má možnost volby výstupní (měřené) veličiny, kterou může být teplota měřená snímači umístěnými v různých vzdálenostech od zdroje tepla – žárovka, nebo průtok vzduchu v tunelu měřený vrtulkovým průtokoměrem. Blokové schéma modelu je na obr. 2.
Obr. 2 Popis modelu klimatizační jednotky
Model teplovzdušného obvodu můžeme ovládat dvěma akčními členy, tj. žárovka a ventilátor.
Pro řízení výkonu žárovky je využity obvod umožňující měnit výkon na žárovce pomocí pulsně šířkové modulace (PWM). V minulé verzi modelu byl výkon na žárovce ovládán změnou napětí na žárovce. To vedlo na velké tepelné ztráty na výkonovém spínacím prvku.
Ovládáni otáček ventilátoru 1 (akční zásah) je realizováno dalším PWM výstupem. Poruchový ventilátor obsahuje jen 4 bitový D/A převodník (má jen 16 úrovní výstupního napětí).
Výstupy z modelu jsou 4 a to dva termistory typ NR 354 20 KU a jeden typ KTY 82. Všechny senzory teploty jsou rozmístěny v různých vzdálenostech od zdroje tepla. Průtok vzduchu se měří vrtulkovým průtokoměrem, kde otáčky vrtule snímače se vyhodnocují pomocí světelné závory.
Popis jednotlivých vstupů a výstupů je v tabulce na následujícím obrázku.
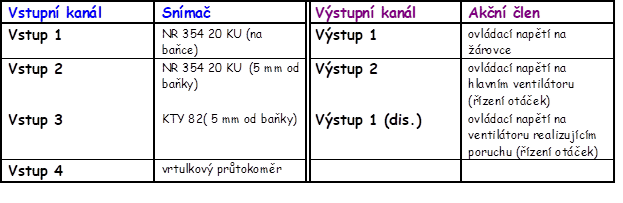
Obr. 3 Zapojení vstupních a výstupních kanálů jednotky CTRL_V3
Identifikace systémů pomocí aproximace změřených přechodových charakteristik patří mezi deterministické metody. Použití je vhodné, je-li šum na výstupu měřené soustavy zanedbatelný.
Proporcionální soustava prvního řádu bez dopravního zpoždění je popsána přenosem:

kde K – zesílení soustavy, T1 – časová konstanta.
Nejdříve zjistíme ustálenou hodnotu výstupní a vstupní veličiny. Jejich podílem získáme zesílení K.

, kde u (∞) – ustálená hodnota vstupní veličiny, y (∞) – ustálená hodnota výstupní veličiny. Časovou konstantu T1 určíme z hodnoty 0,63y (∞).
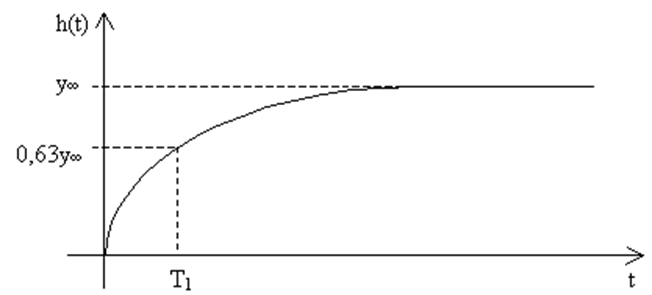
Obr. 4 Aproximace přechodové charakteristiky proporcionální soustavy se setrvačností 1.řádu
V případě proporcionálního systému statická charakteristika existuje (obr. 5) a je definovaná vztahem:
 .
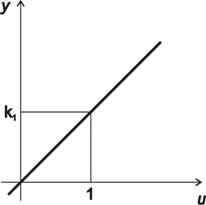
Obr. 5 Statická charakteristika proporcionálního dynamického systému
Pro obsluhu úlohy je vytvořeno grafické rozhraní v prostředí Control Web 6. Program je vytvořen pro více systému v tomto měření budeme využívat záložku TVM její grafická podoba je na následujícím obrázku.
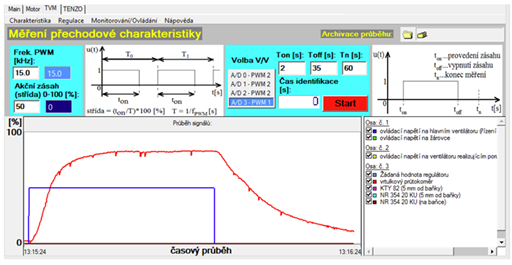
Obr. 6 Aplikace pro měření přechodových charakteristik
Z obrázkové nápovědy je patrný význam parametrů. Zadává se modulační frekvence PWM výstupu, střída odpovídá výkonu na akčním členu, definuje se doba měření a časy začátku a konce skokové změny akčního zásahu.
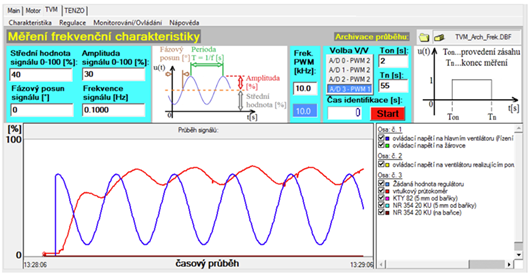
V menu „Charakteristika“ se můžeme přepnout do obrazovky pro měření frekvenční charakteristiky.
Obr. 7 Aplikace pro měření frekvenční charakteristiky
Z obrazové nápovědy je opět patrné, jaký význam mají jednotlivé parametry. Zde zadáváme parametry signálu pro akční člen, tj. střední hodnotu, amplitudu, frekvenci a pokud potřebujeme i fázový posun budícího signálu s parametry PWM modulace.
V obou oknech jsou měření ukládána do souboru, který můžeme otevřít pomoci tlačítka archiv vpravo nahoře a následně uložit ve formátu *.dbf. Ten lze importovat do Excelu pro pozdější zpracováni.
Propojte systém s PC a spusťte program v PC pro obsluhu modelu.
Proveďte konfiguraci aplikace pro měření přechodových charakteristik nastavením parametru PWM (2kHz, 10 %, 20 %, … 100 %). Délku měření a délku skokové změny akčního zásahu nastavte vždy tak, ať je v grafu vidět ustálená hodnota výstupu. Každé z 10 měření zaznamenejte do samostatného souboru pro následné vyhodnocení.
Proveďte konfiguraci aplikace pro měření frekvenčních charakteristik nastavením PWM 2 kHz, Střední hodnotu signálu na 50 % Amplitudu signálu na 40 %. Pak nastavujte frekvenci signálu na 0.1 Hz, 0.5 Hz a 1 Hz. Délku měření nastavte s ohledem na aktuální frekvenci (až se střední hodnota výstupního signálu ustálí). Každou frekvenci zaznamenejte do samostatného souboru pro pozdější porovnáni.
Z naměřených dat z bodu 2 sestrojte 10 přechodových charakteristik. Z těchto charakteristik identifikujte typ soustavy a jednotlivé parametry. Parametry vložte do tabulky v závislosti na pracovním bodu a proveďte jejich porovnání.
Vytvořte grafy z naměřených dat v bodu 3 a proveďte srovnání, jak se mění výstupní signál v závislosti na změně frekvence signálu pro akční člen.
Vysvětlete princip světelné závory.
Jaký je rozdíl mezi NTC a PTC termistorem?
Co je to přechodová charakteristika?
Co je to statická charakteristika?
Co je to frekvenční charakteristika?