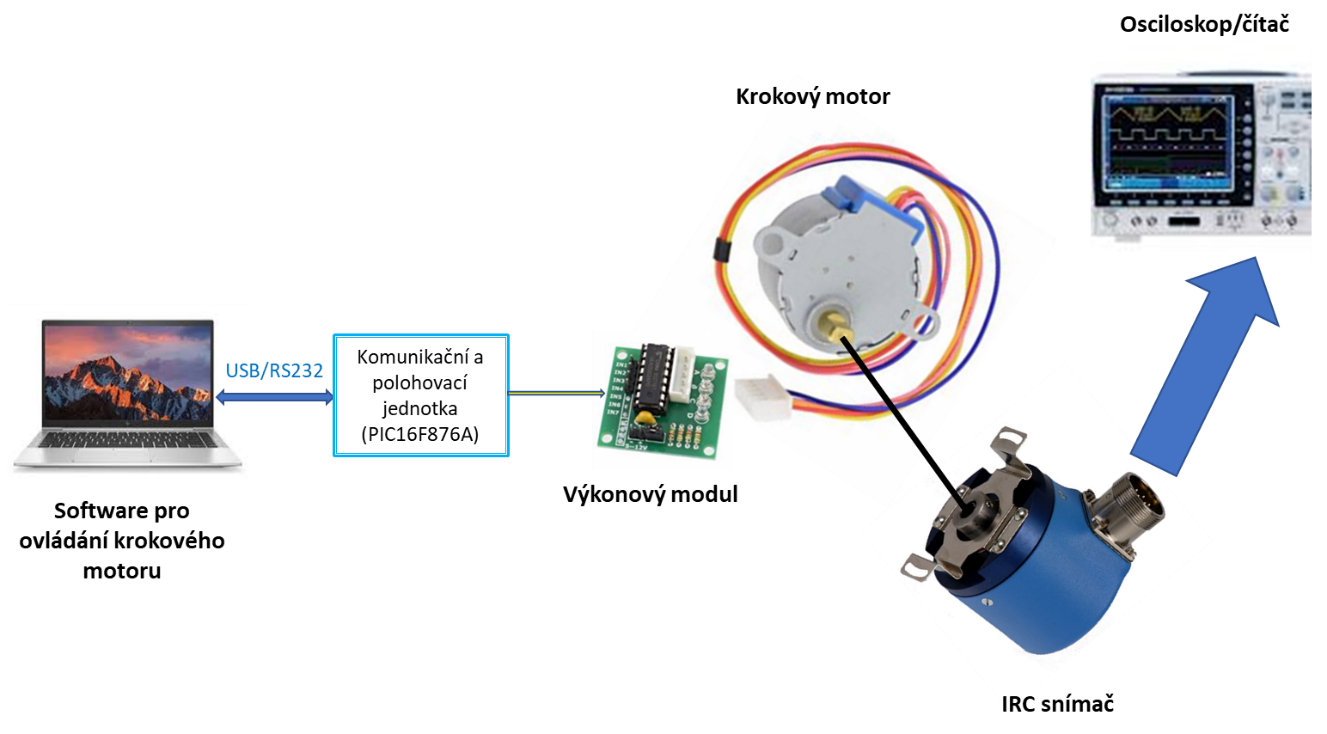
Úloha je zaměřena na pochopení principu funkčnosti IRC snímače (enkodéru), který je složen z 3 světelných závor a clony, pomocí které jsou generovány 3 základní signály tohoto senzoru. IRC snímač lze využít pro měření pozice, úhlu natočení, rychlosti otáčení apod.
Seznamte se s principem měření a vnitřní strukturou IRC snímače.
Změřte statickou charakteristiku IRC snímače řady ESSA-5825-500.
závislost počtu vygenerovaných pulsů na úhlu natočení,
závislost frekvence pulsů na rychlosti otáčení.
Vyneste závislost naměřených dat do grafů a proveďte jejich zhodnocení.
Obr. 1 Propojení úlohy s PC
IRC snímač (inkrementální rotační snímač) je optoelektronické zařízení, které mění otáčivý pohyb na elektrické impulsy. Slouží k měření úhlu natočení, rychlosti otáček nebo polohy u strojů. Uvnitř je kotouč s mnoha malými štěrbinami a 3 světelné závory. Světlo (LED dioda) svítí skrz štěrbiny na fototranzistory. Otáčením vznikají elektrické impulsy, které je nutno vyhodnotit (čítačem). Počet impulsů ukazuje, jak moc se hřídel otočila. Používá se pro řízení chodu průmyslových strojů a motorů, měření posuvu u CNC strojů a soustruhů jako zpětná vazba pro určení přesné aktuální polohy.
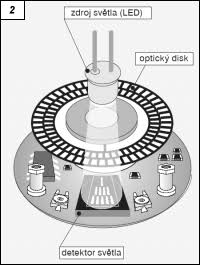
Obr. 2 Vnitřní uspořádání IRC snímače
V praxi se můžeme setkat také se snímačem absolutním, poloha je zakódována např. vícestopým optickým diskem.
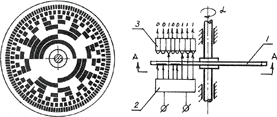
Obr. 3 Vnitřní uspořádání absolutního snímače s vícestopým optickým diskem
V závislosti na požadované přesnosti mají IRC snímače rozdílný počet pulsů na otáčku (100, 500, 1000, 1024, …). Vyvedeny jsou 3 signály. Dva výstupy generují dvě sady pulsů, ty jsou vzájemně posunuty o 90˚. Třetí výstup generuje 1 puls na otáčku. Některé snímače mají také vyvedeny tyto signály negované (inverzní).
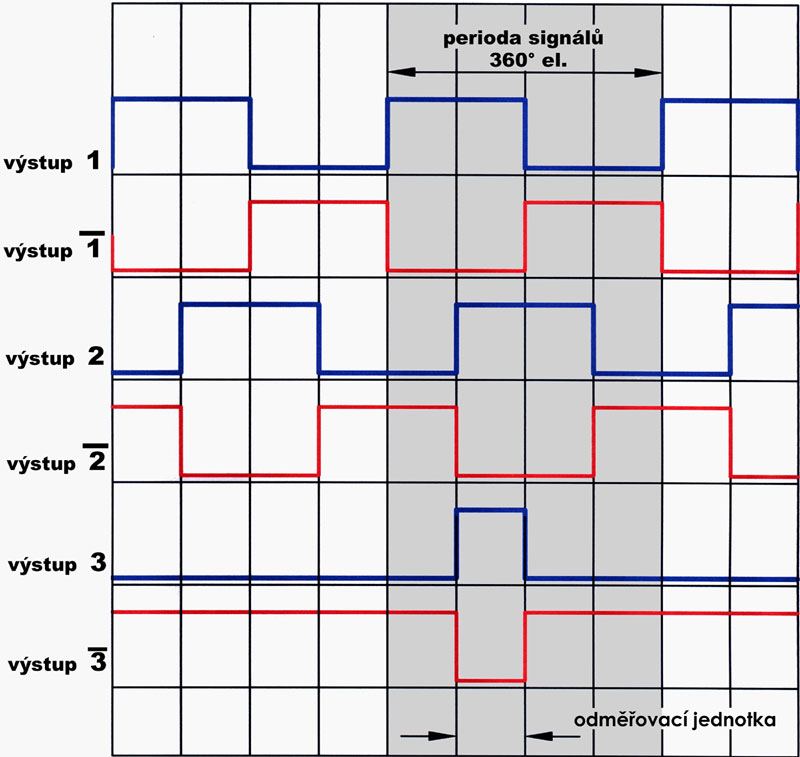
Obr. 4 Průběhy pulsů ze snímače IRC
Z průběhu signálů ze sad pulsů posunutých o 90˚, lze určit také směr otáčení. Při použití vyhodnocovacího obvodu např. HCTL-2016, lze docílit 4násobné citlivosti snímače, jelikož se nevyhodnocují jen pulsy, ale vyhodnocují se jednotlivé hrany pulsů.
Vyhodnocení polohy je založeno na počítání pulsů, které definují o kolik ˚ se hřídel otočila v jednom nebo druhém směru. Z počtu pulsů na otáčku si vypočteme, jakému úhlu odpovídá jeden puls, to odpovídá přesnosti měření s daným snímačem.
Vyhodnocení rychlosti otáčení hřídele se provádí čítáním pulsů za časovou jednotku (1 s, 100μs, 10ms apod.). Pokud počet pulsů vynásobíme úhlem odpovídajícímu jednomu pulsu, dostaneme celkový úhel, o který se hřídel otočila za daný čas (rychlost otáčení).
Pro ovládání krokového motoru je vytvořeno grafické rozhraní umožňující nastavovat počet pulsů pro krokový motor (úhel o který se má posunout), nebo frekvenci pulsů, která odpovídá rychlosti otáčení krokového motoru. Do polí pojmenovaných červeně lze zapisovat naměřené hodnoty a všechny data uložit do souboru *.dbf pro pozdější zpracování v Excelu. Aplikace také umožňuje reverzaci motoru +/-.
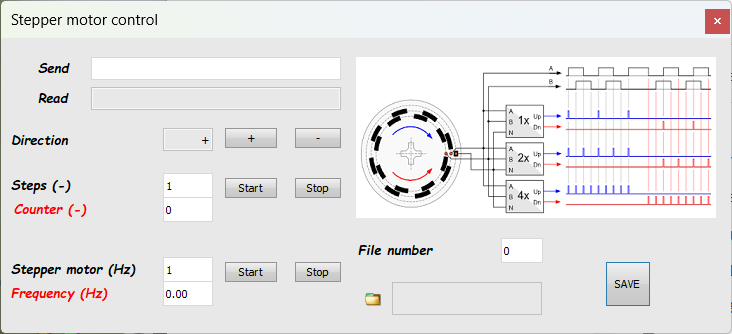
Obr. 5 Grafické rozhraní pro ovládání krokového motoru a ukládání dat do souboru
Propojte jednotlivá zařízení podle obr. 1.
Zjistěte kolik pulsů na 1 otáčku potřebuje krokový motor.
Nastavte počet kroků pro krokový motor, tak aby se hřídel posouvala o 10˚a nastavte číslo souboru, do kterého budete ukládat data.
Vynulujte čítač a posuňte hřídel o 10˚, hodnotu čítače zaznamenejte a uložte do souboru. Posouvejte hřídeli do 360˚ po 10˚ a jednotlivé hodnoty čítače uložte, vynulujte čítač a po stejných krocích se vraťte zpět do 0˚, změříte tak statickou charakteristiku, závislost počtu pulsů na úhlu natočení.
Při druhém měření budete nastavovat frekvenci pulsů pro krokový motor čímž budete měnit rychlost otáčení. Odečítat budete aktuální frekvenci výstupu z IRC snímače. Z parametru snímače pak můžete dopočítat skutečné otáčky hřídele. V celém rozsahu nastavte alespoň 10 různých frekvencí. Pro pozdější zpracováni data ukládejte do souboru pod jiným číslem.
Z naměřených dat vytvořte statické charakteristiky pro úhel natočení a rychlost otáčení.
Zhodnoťte naměřené charakteristiky senzoru z pohledu linearity, přesnosti měření apod.
Na jakém principu funguje IRC snímač?
Čím je daná přesnost měření pomocí IRC snímače?
Proč je jedna sada pulsů IRC snímače posunutá o 90˚?
Jaký je rozdíl mezi relativním a absolutním měřením?
K čemu slouží clona uvnitř IRC snímače?
Jaké veličiny lze měřit s využitím IRC snímače?