Pro měření teploty se využívají v technické praxi kontaktní i bezkontaktní snímače. V této úloze se zjišťuje vliv vzdálenosti bezkontaktního snímače na přesnost měření. Referenčním snímačem je kontaktní snímač teploty.
Seznamte se s principem snímače pro bezkontaktní měření teploty a s principem ultrazvukového snímače vzdálenosti.
Změřte závislost teploty supportu, naměřené bezdotykově infračerveným (IR) snímačem OS136A, na vzdálenosti a porovnejte s teplotou naměřenou dotykově snímačem TMP36 pro několik teplot.
Naměřená data zpracujte a proveďte jejich zhodnocení.
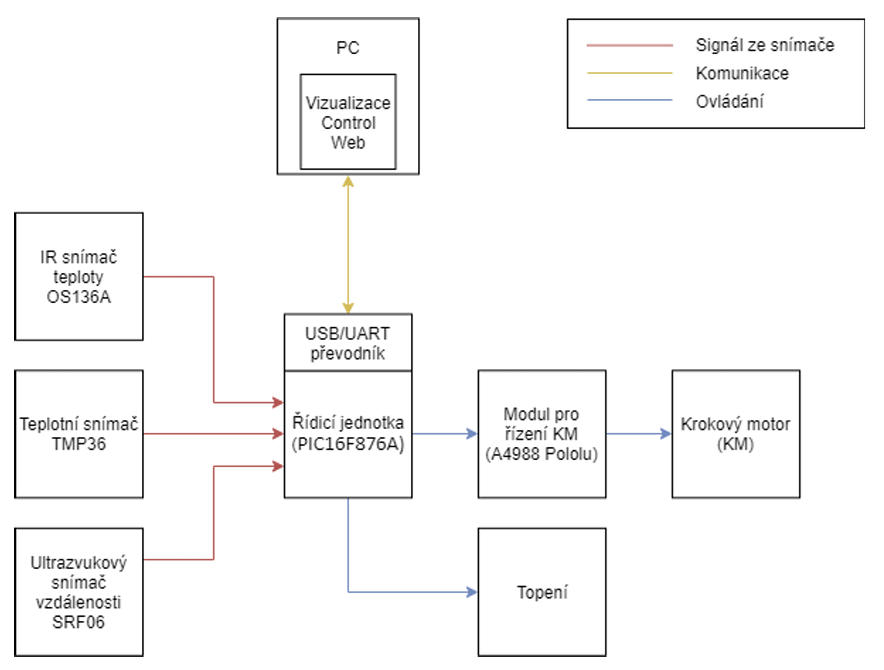
Obr. 1 Blokové schéma úlohy
Úloha se zabývá přesnosti měření teploty v závislosti na vzdálenosti objektu. Řídicí jednotkou tohoto systému je mikrokontrolér PIC16F876A. Řídicí jednotka komunikuje s nadřazenou úrovní (PC) přes komunikační rozhraní USB/UART. Na PC je nahrána vizualizační aplikace (obr. 4), prostřednictvím které uživatel posílá příkazy řídicí jednotce.
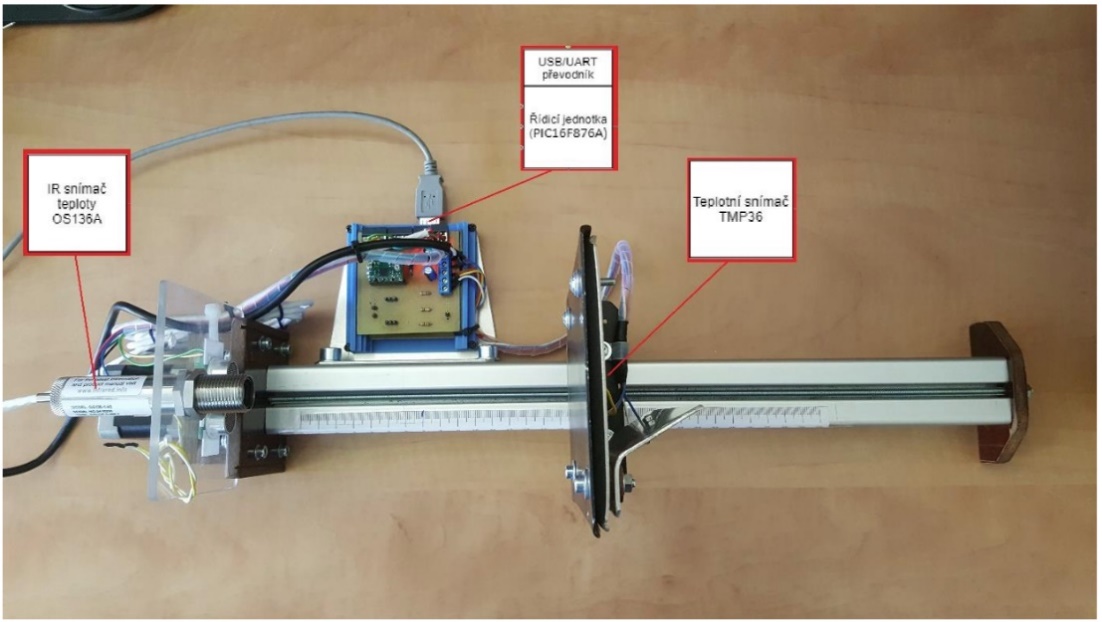
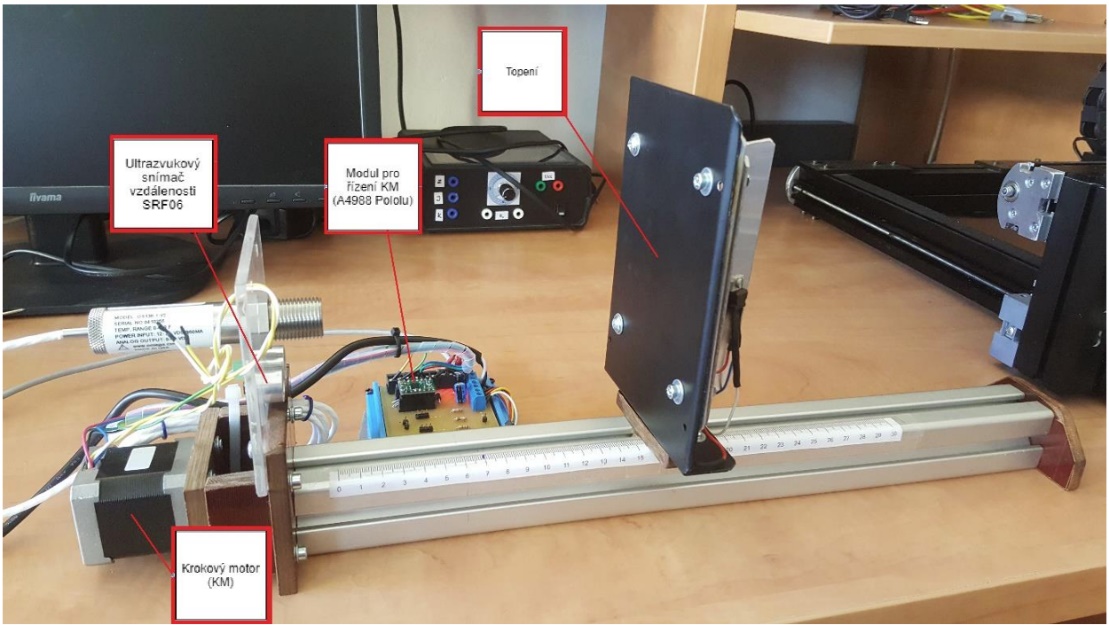
Obr. 2 Rozmístění komponent v úloze
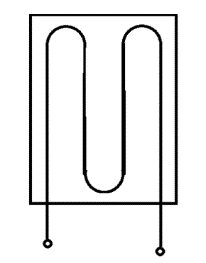
Obr. 3 Umístění odporového (topného) drátu na ploše supportu
Pro nastavení polohy lineárního posuvu je využit krokový motor (KM) a závitová tyč. K řízení kroku motoru je použit modul pro řízení KM Pololu A4988. Ke snímání polohy posuvu slouží ultrazvukový snímač vzdálenosti SRF06.
Nahřívání desky, umístěné na posuvu je řešeno pomocí odporového drátu a kaptonové folie. K měření teploty slouží dva snímače, první má označení OS136A a druhý TMP36. První ze snímačů měří teplotu bezdotykově a druhý dotykově. Principy snímačů jsou popsány v jejich dokumentaci.
Pro ovládání celého systému je k dispozici grafické rozhraní umožňující posílat příkazy řídicí jednotce s mikrokontrolérem.
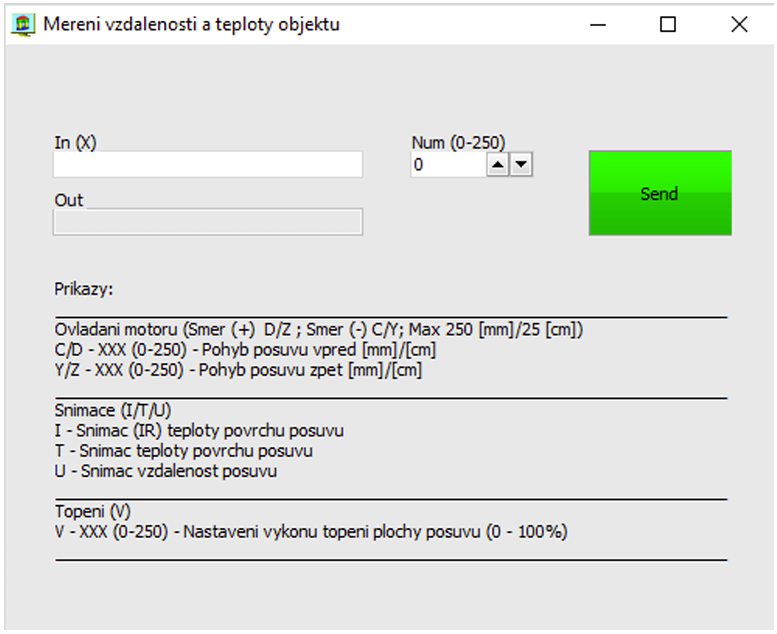
Obr. 4 Vizualizační rozhraní v systému Control Web
Vizualizační aplikace komunikuje s řídicí jednotkou prostřednictvím komunikačního protokolu.
X000~
Obr. 5 Rámec komunikačního protokolu
kde
X – instrukce (jeden znak)
000 – číselná hodnota (0-250)
~ - ukončovací znak (vkládá se automaticky).
Typy příkazů a rozsahy hodnot jsou zobrazeny v úvodní obrazovce aplikace obr. 4. Při zadávání příkazu posuvu dejte pozor na zadávaný směr posuvu, ať nedojde ke zničení jednotky pro krokový motor.
Podle konstrukčního provedení rotoru se krokové motory rozdělují do tří skupin.
• Krokové motory s pasivním rotorem, které mají vyjádřené póly (zuby) na statoru a rotoru, jsou označovány jako reakční nebo reluktanční (obr. 6). Krokové motory tohoto typu využívají proměnlivé magnetické vodivosti (Variable Reluctance). Podmínkou jejich funkce je rozdílný počet pólů na statoru a rotoru [1].
• Krokové motory s aktivním rotorem, který obsahuje magneticky aktivní část, tj. budicí vinutí nebo permanentní magnet (obr. 7). Počet pólů rotoru a statoru je rozdílný. Motory s permanentním magnetem setrvávají v klidové poloze i v případě, že je statorové vinutí bez proudu [1].
• Kombinace konstrukčního řešení obou předchozích typů [1].
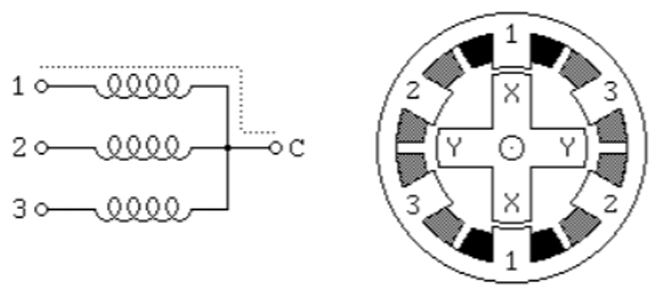
Obr. 6 Reluktanční krokový motor [1]
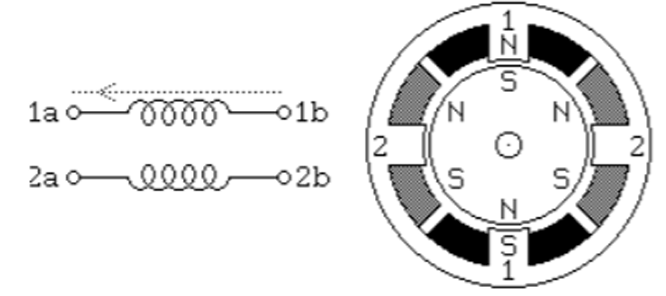
Obr. 7 Krokový motor s permanentními magnety [1]
Statická charakteristika krokových motorů na obr. 8, která je poskytována výrobcem motoru, obsahuje dvě křivky. První z nich představuje závislost jmenovitého výkonu na frekvenci a druhá určuje maximální výkon. Při překročení maximálního výkonu krokový motor vypadne ze synchronismu [1].
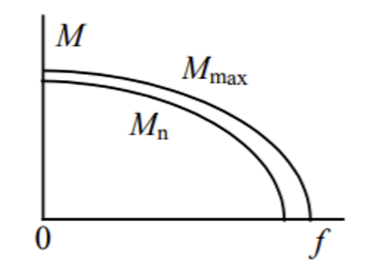
Obr. 8 Charakteristiky krokového motoru [1]
Mezi metody řízení krokových motorů patří unipolární a bipolární řízení. V případě unipolárního řízení krokového motoru se čtyřmi statorovými cívkami prochází v každém okamžiku proud pouze jednou cívkou (obr. 9), což je zajištěno sepnutím jen jednoho z tranzistorů T1 až T4. Sepnutí tranzistoru je zabezpečeno proudem do jeho báze po požadovanou dobu. Motor má menší odběr proudu a také nejmenší krouticí moment oproti bipolárnímu řízení [1].
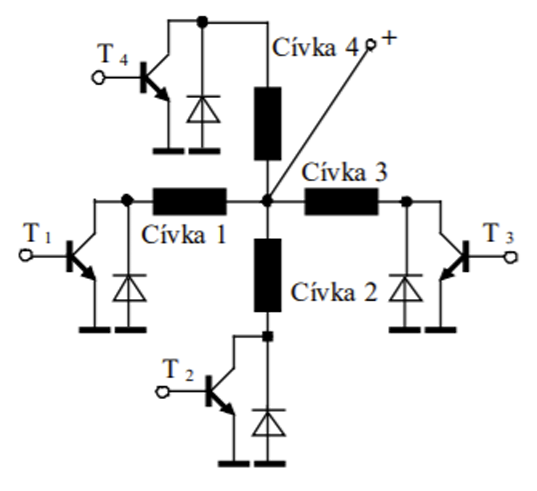
Obr. 9 Schéma unipolárního řízení [1]
Při bipolárním řízení prochází proud dvěma protilehlými cívkami (obr. 10). Tyto cívky jsou zapojeny tak, že mají navzájem opačně orientované magnetické pole. Motor v tomto režimu vyvozuje větší krouticí moment [1].
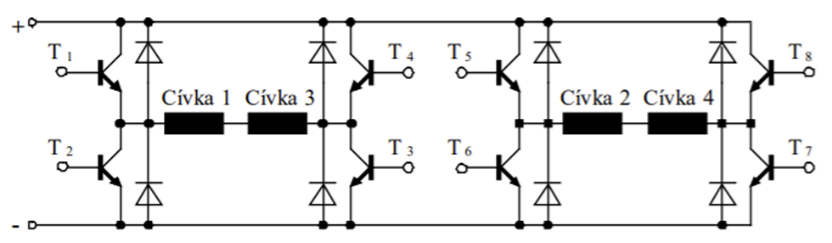
Obr. 10 Schéma bipolárního řízení [1]
Princip ultrazvukového snímače (obr. 11) je založen na měření doby, která uplyne mezi vysláním ultrazvukového impulzu směrem k předmětu do přijetí odrazu impulzu od tohoto předmětu. Při znalosti rychlosti zvuku a doby mezi vysláním a přijetím impulzu lze vypočítat vzdálenost předmětu. Vysílačem/přijímačem může být buď reproduktor s malou kovovou membránou, nebo piezoelektrický krystal [3].
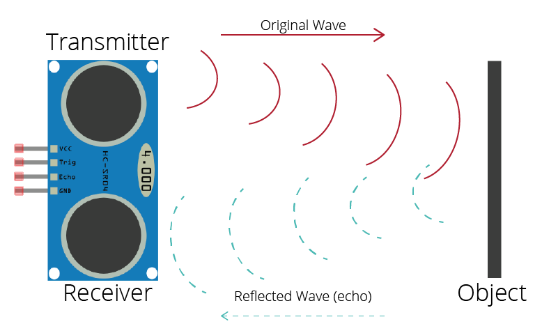
Obr. 11 Princip funkce ultrazvukového snímače polohy
Bezdotykové měření teploty, využívá fyzikálního principu vyzařování infračerveného záření zahřátého objektu. Toto záření je pak zachyceno snímačem (tzv. pyrometrem), který jej převede na elektricky měřitelnou veličinu, která je dalšími elektrickými obvody zpracována. Bezdotykové měření teploty tak z principu umožňuje měřit jen povrchovou teplotu objektu a přímo reaguje na tepelné vyzařování jen té části objektu ve směru, na který je senzor namířen [4].
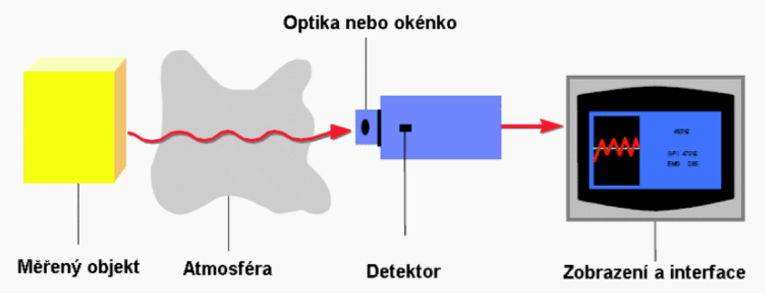
Obr. 12 Princip funkce infračerveného snímače teploty [4]
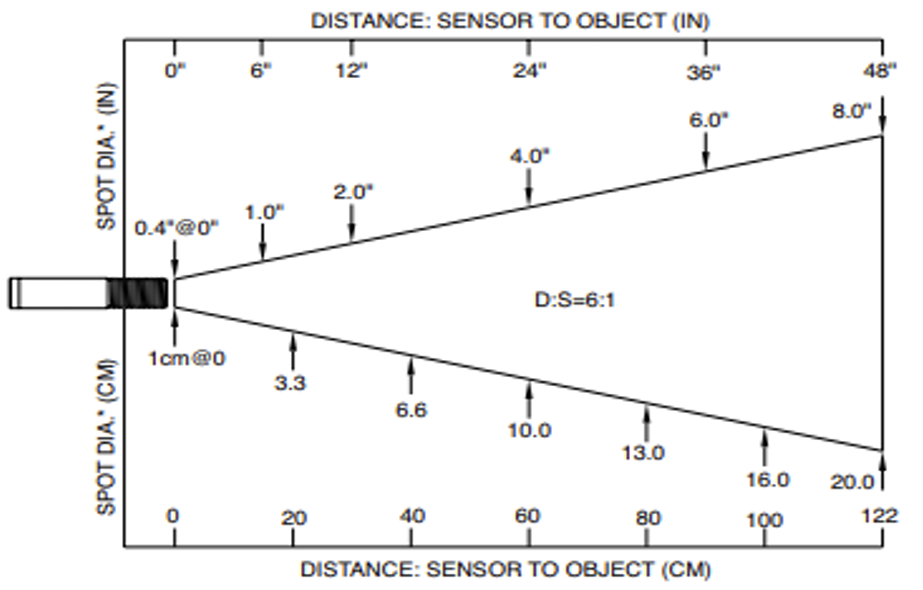
Obr. 13 Optické pole IR snímače OS136A [5]
Diodové senzory teploty využívají změn vlastností PN přechodu s teplotou. U integrovaných monolitických PN-senzorů teploty je vlastní senzor (PN-přechod) a elektronický převodník tvořen jediným monolitickým obvodem. Tyto obvody jsou vyráběny v konfiguraci s napěťovým/proudovým výstupem. Výstup je lineární funkcí teploty. Hlavní předností je lineární výstup v závislosti na teplotě. Diodových a integrovaných senzorů se často využívá k měření a následné kompenzaci vlivů teploty na výstupní signál např. u inteligentních převodníků pro monitorování různých technologických veličin [6].
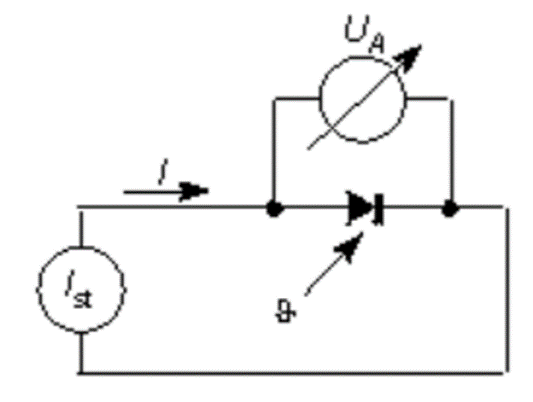
Obr. 14 Princip diodového teploměru [6]
Připojte úlohu k napájení a k USB portu příslušného PC. Spusťte na PC aplikaci v systému Control Web.
Pomocí příslušných instrukcí pro ovládání krokového motoru (KM), najeďte se supportem do výchozí polohy (cca 7 cm). Pohybujte se maximálně v rozmezí 7–27 cm, jinak by mohlo dojít k poškození zařízení.
Pomocí příslušných instrukcí pro ovládání topení a snímání teploty, nastavte určitou hodnotu a kontrolujte, kdy se teplota ustálí.
Po ustálení teploty na určité hodnotě změřte závislost teploty supportu na jeho vzdálenosti. Pro výchozí bod zapište teplotu ze snímače OS136A, TMP36 a vzdálenost od snímače OS136A. Poté posuňte support o určitou vzdálenost a měření teploty opakujte. Po dosažení maximální vzdálenosti opakujte postup v opačném směru a vzdálenost od supportu snižujte až do dosažení výchozí pozice. Inkrementy vzdálenosti volte tak, aby bylo v plném rozsahu vzdálenosti zaznamenáno pro každý snímač minimálně deset hodnot, jak při zvyšování vzdálenosti, tak při jejím snižování. Vzor tabulky pro jedno měření ve vzestupném směru je na obr. 15.
Pomocí příslušných instrukcí pro ovládání topení změňte hodnotu teploty. A opakujte bod 4. Pokud byl bod 4. proveden aspoň dvakrát pokračujte k bodu 6.
Naměřená data zpracujte a proveďte jejich zhodnocení. Odpovězte aspoň na tři otázky uvedené na konci protokolu (ideálně však na všechny).
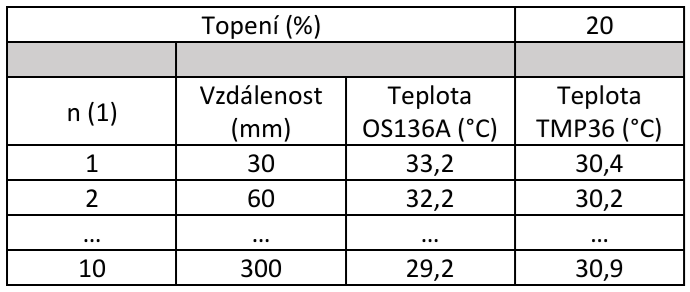
Obr. 15 Tabulka pro záznam hodnot z měření
Pro řízení, jakého typu krokových motorů slouží driver A4988 Pololu?.
Topení je realizováno
odporovým drátem, který je umístěný na ploše supportu
(obr. 3).
Rozměry plochy jsou přibližně 100x150 (mm). Pokuste se
vysvětlit, proč teplota naměřená IR snímačem OS136A klesá se
zvyšující se vzdáleností supportu od tohoto snímače.
Nakreslete jednoduché blokové schéma regulačního obvodu pro regulaci polohy posuvu nebo regulaci teploty. Můžete použít komponenty uvedené v této nebo jiných úlohách měření. Použijte buď PID nebo dvoupolohový regulátor. Volbu prvků stručně zdůvodněte.
Navrhněte algoritmus pro automatizované měření této úlohy. Pokuste se do návrhu zapojit návrhy regulačních obvodů z předchozí otázky.